
3D・デザイン
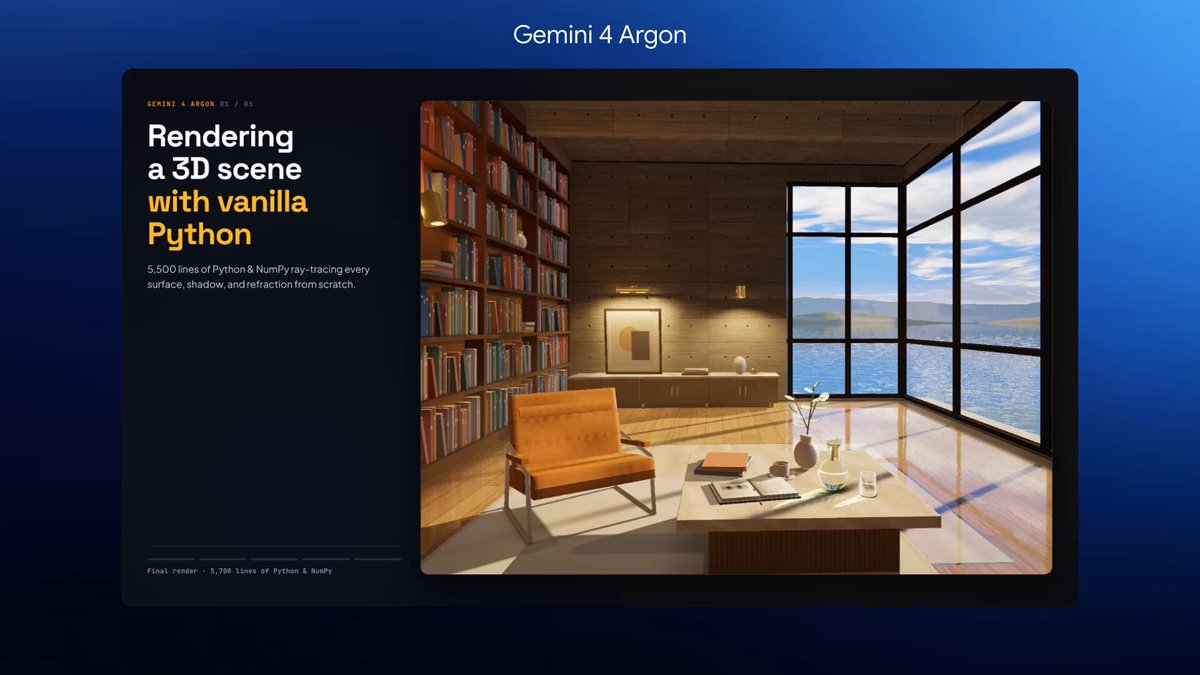
Python 自作レンダラーによる日差しの差す図書館
純粋な Python と自作レンダリングパイプラインで、日差しの差す図書館を作成する。
@Google
Gemini 4 Argon プロンプトガイド
ロボティクス、インターフェース、3D シーン、メディア制作、エンジニアリングの公開 Gemini 4 Argon 事例を紹介します。
プロンプトカタログ
40 件中 12 件を表示
純粋な Python と自作レンダリングパイプラインで、日差しの差す図書館を作成する。
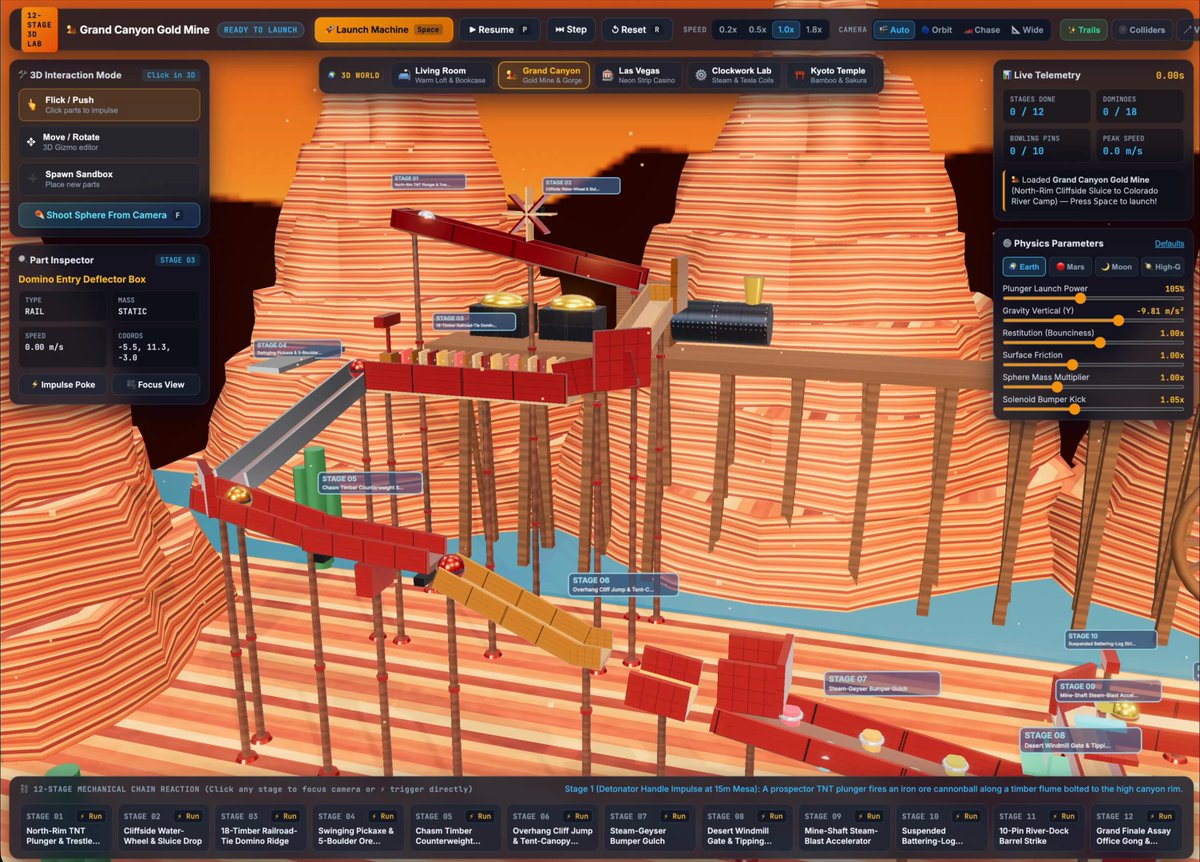
3次元のRube Goldberg連鎖反応を構築します。
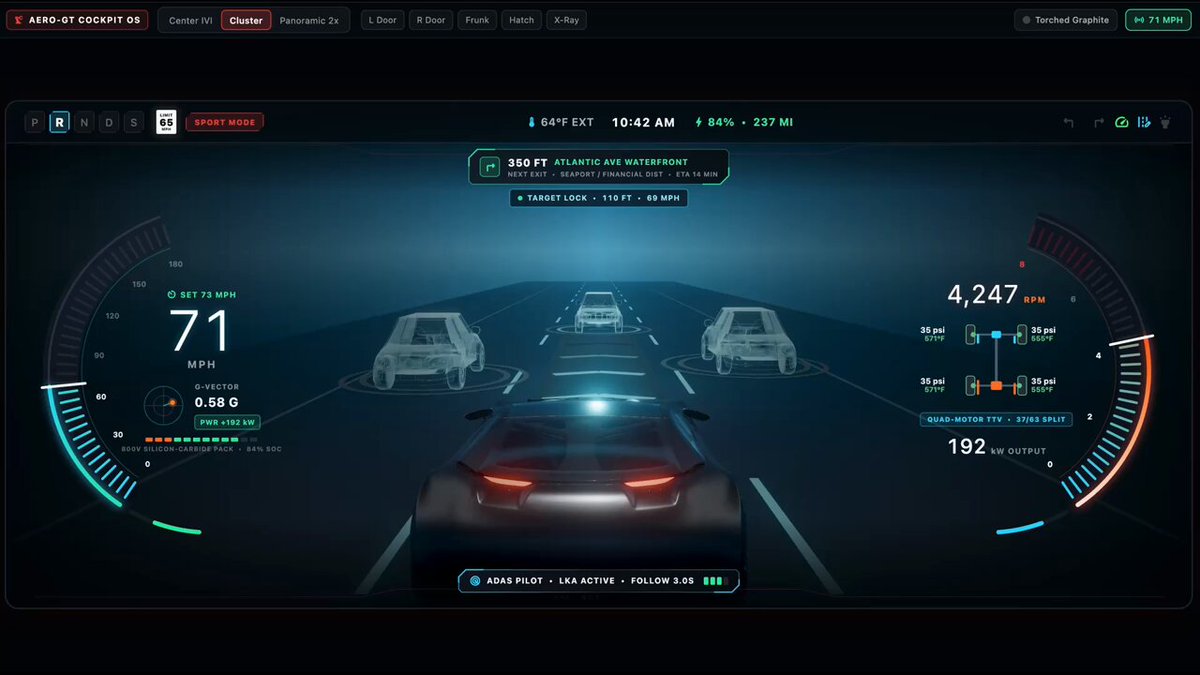
車両情報と運転制御用の Flutter インターフェイスを設計します。
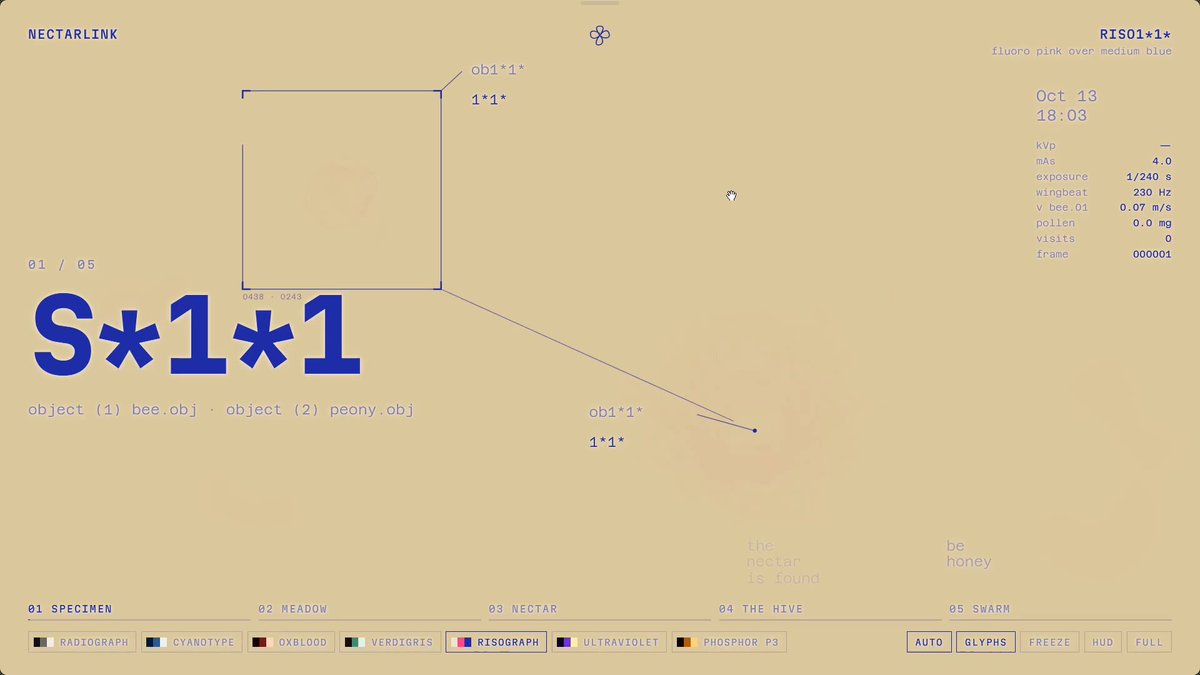
リソグラフにインスピレーションを得たミツバチのアニメーションを作成します。
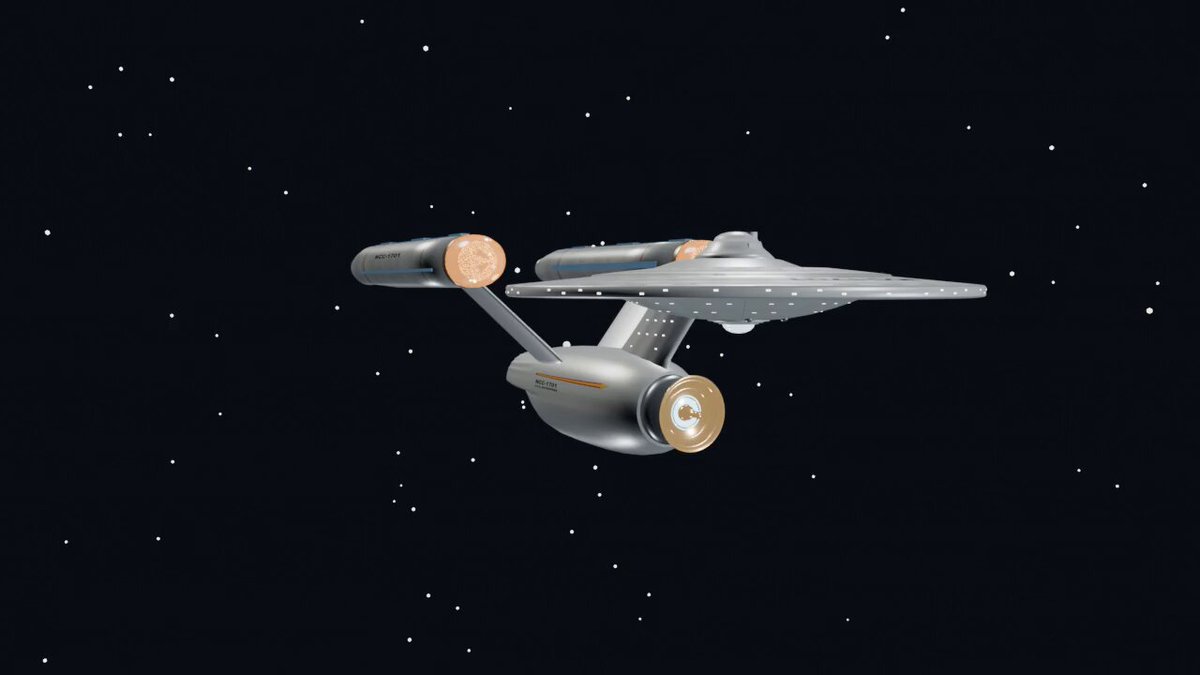
宇宙船モデリング ワークフローで Fusion および Blender を使用します。
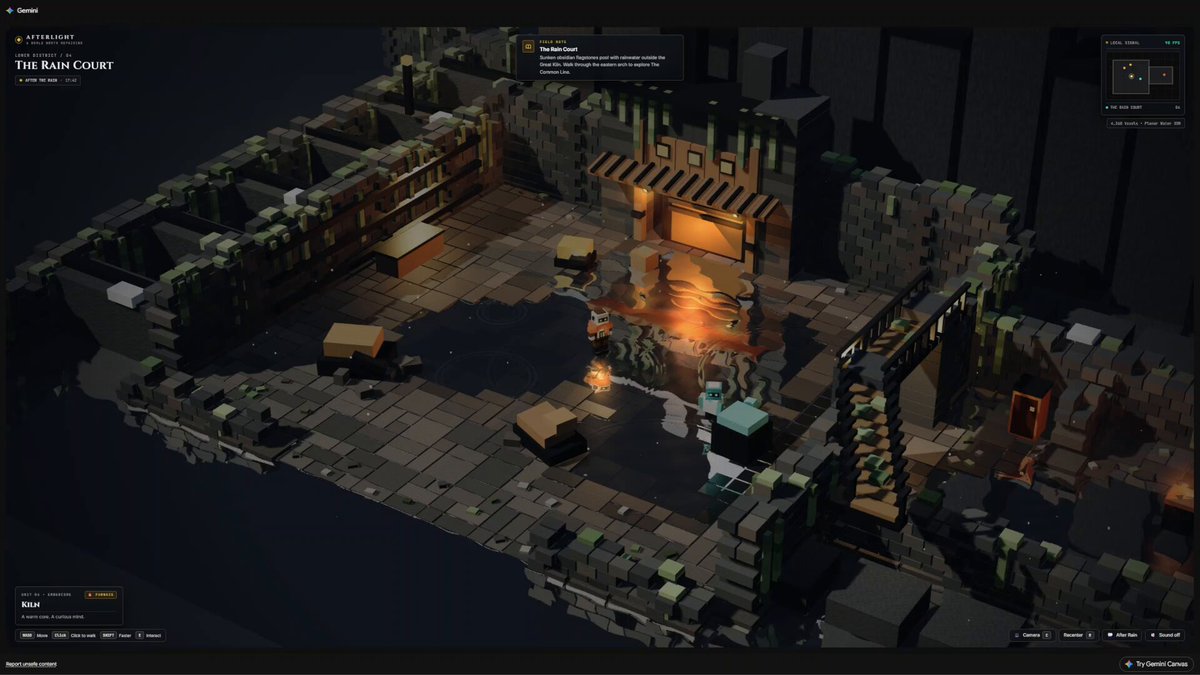
Elden Ring と Diablo からインスピレーションを得たアイソメトリック ボクセル シーンを構築します。
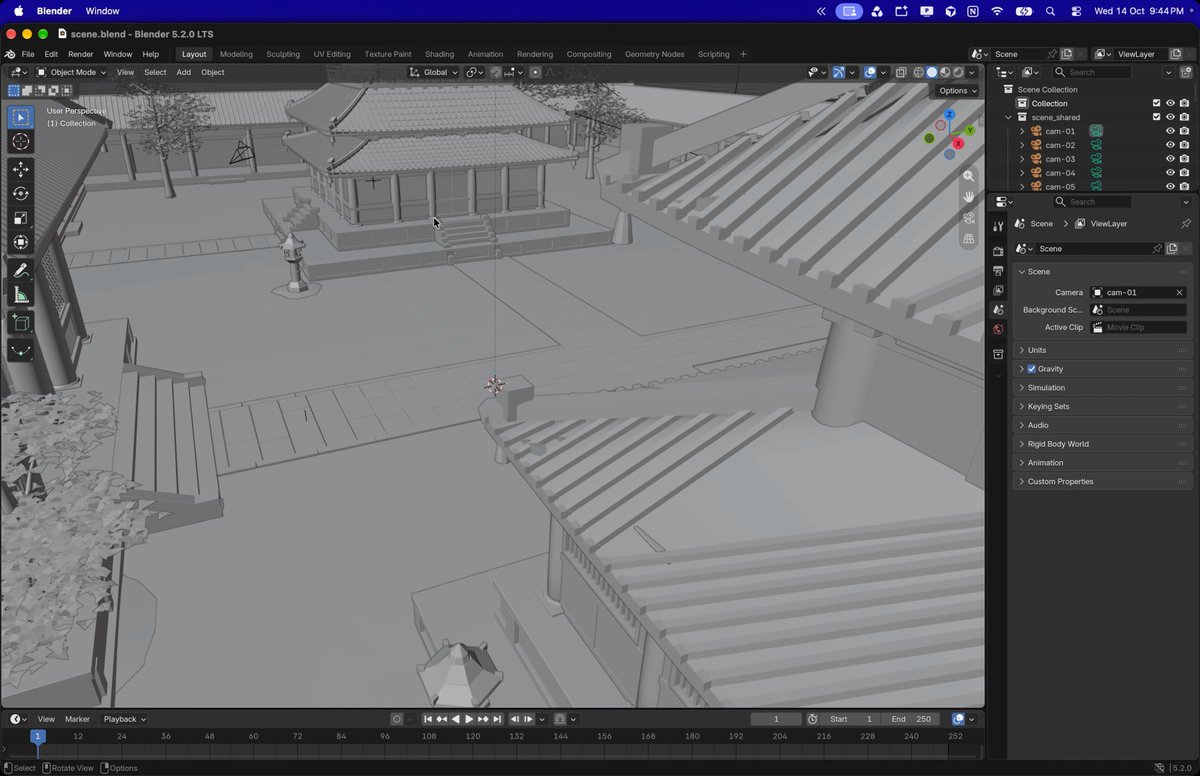
公式ビデオから逆算して、再利用可能な 3D 制作スキルを作成します。
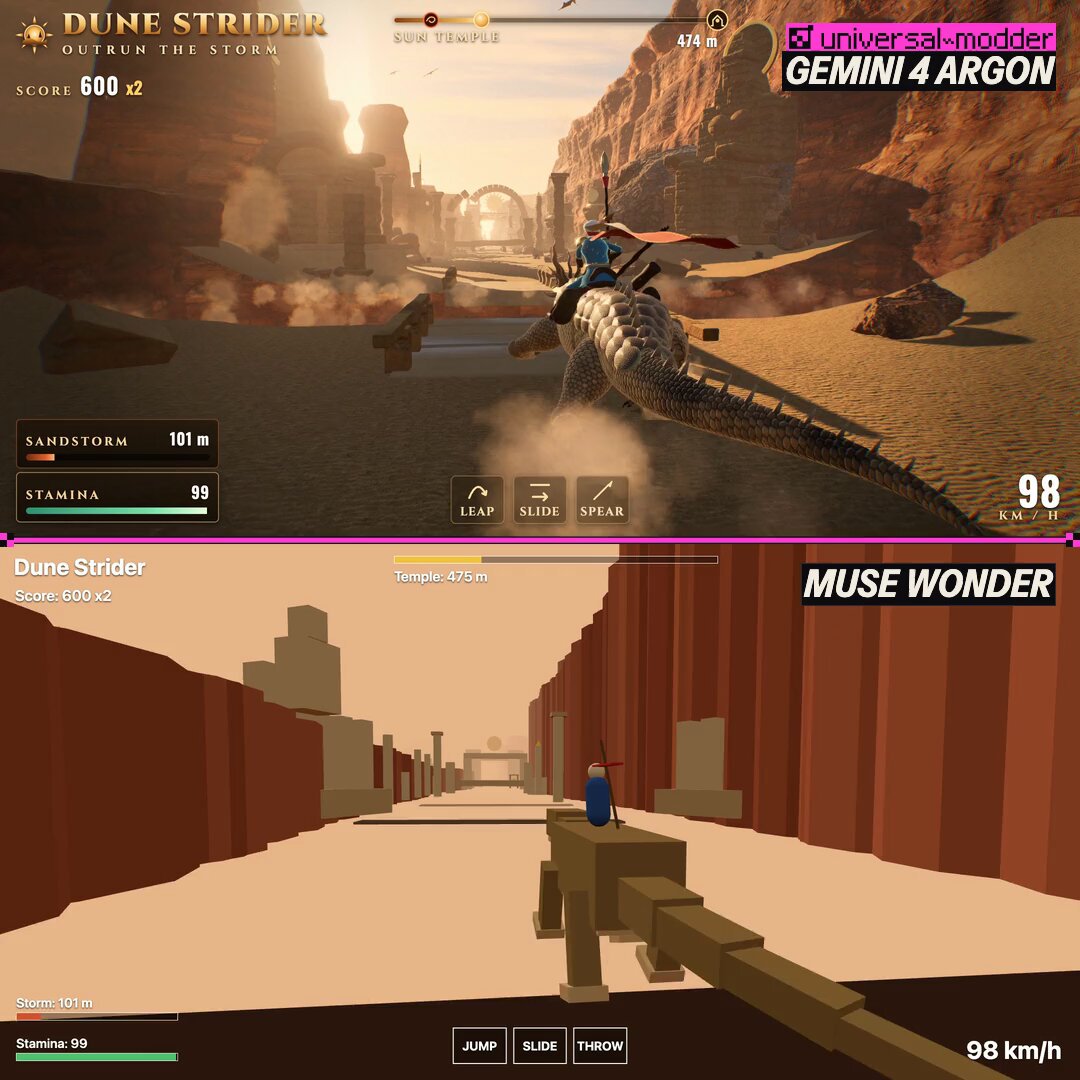
砂嵐から逃げるトカゲライダーをフィーチャーしたゲームのプロトタイプを比較します。
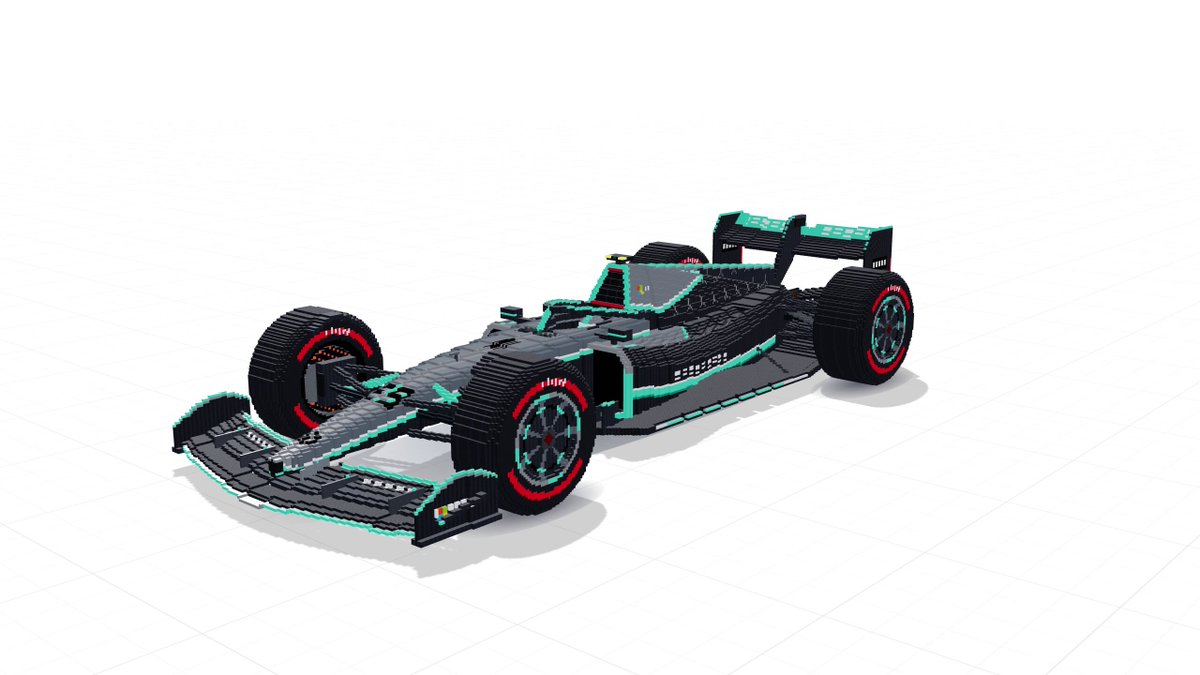
ボクセル スタイルの Mercedes-AMG Formula 1 車を作成します。
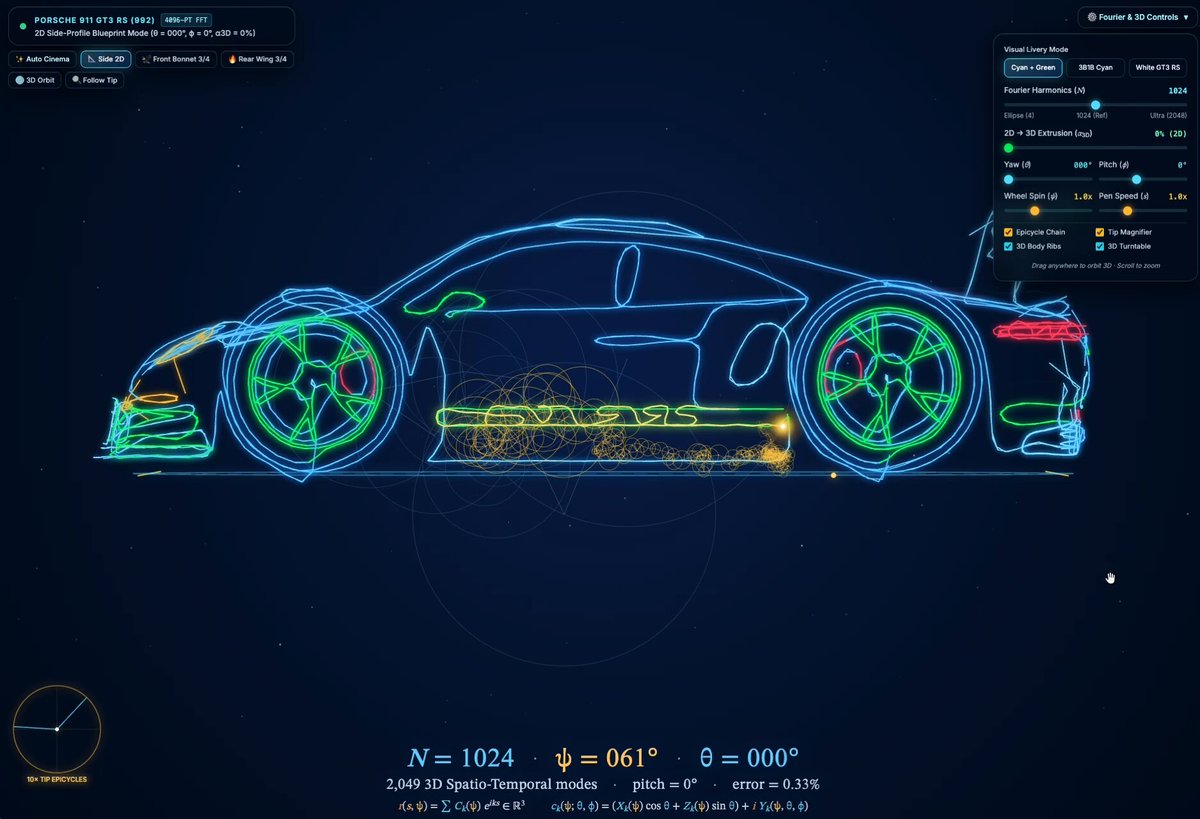
フーリエ スタイルのプロセスを使用して、Porsche GT3 RS 図面を作成します。
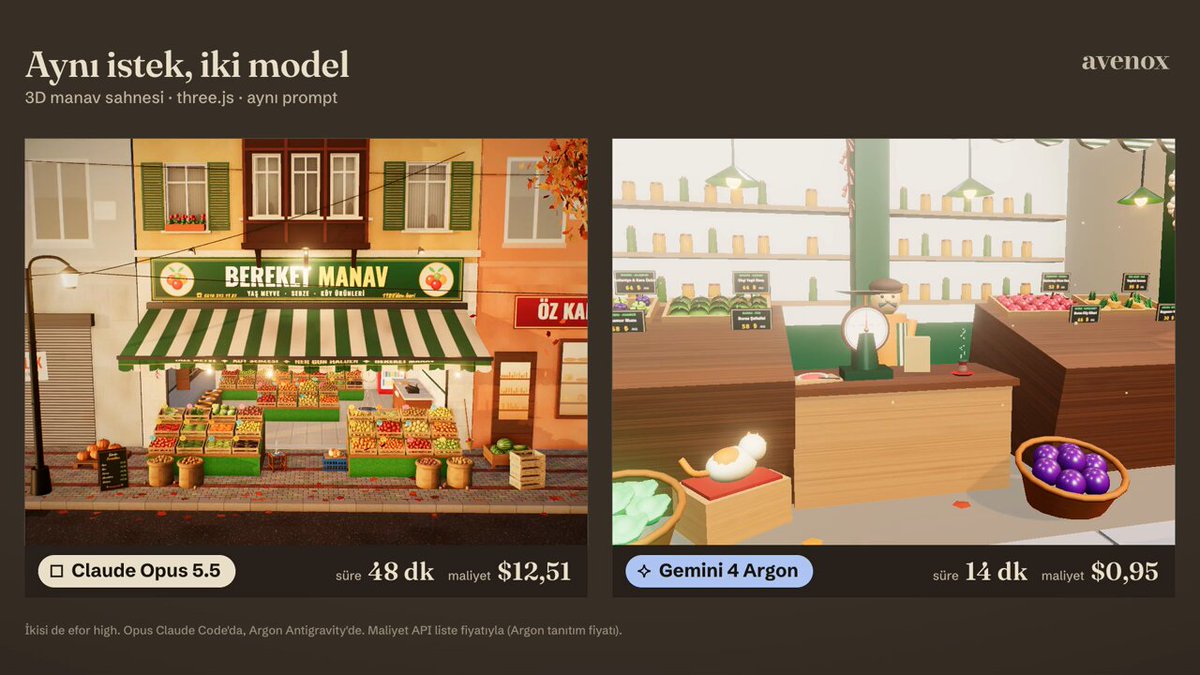
3 次元の青果店シーンで 2 つのモデルを比較します。
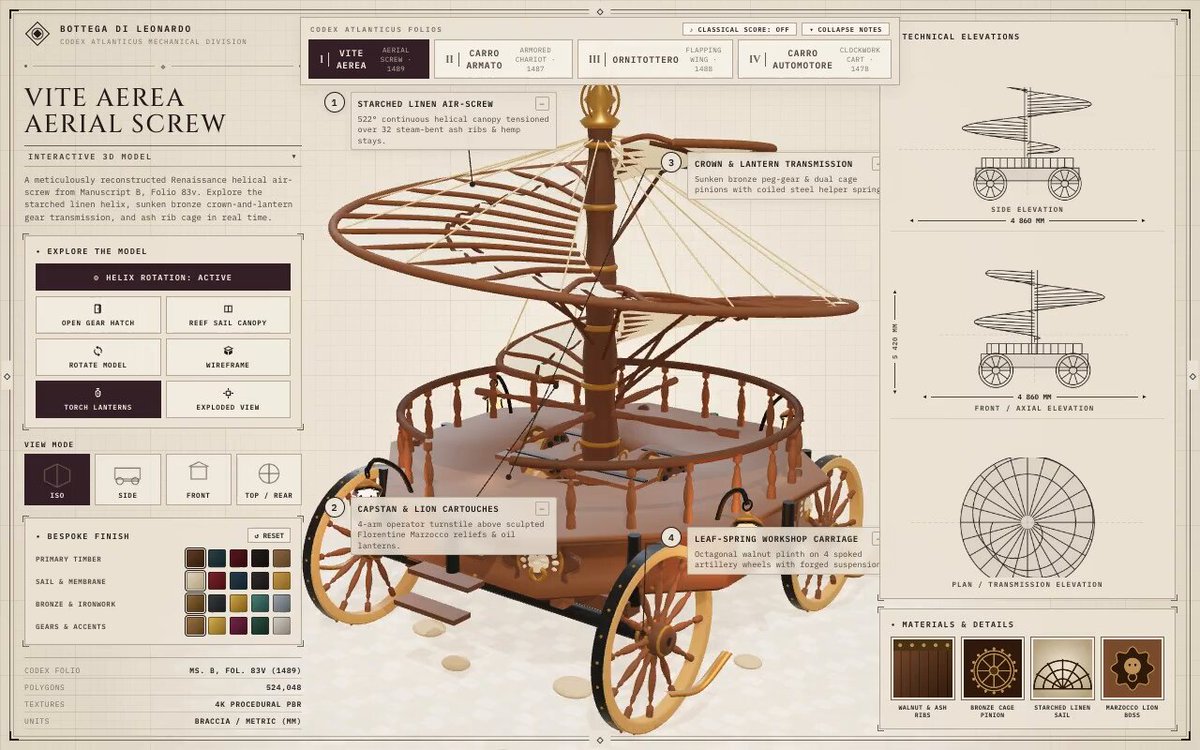
Leonardo da Vinci 発明の 3 次元シーンを完全にコードで作成します。
ロボティクス事例
ロボットアームのタスク、ロボット制御、動画からシミュレーションを作るワークフローで Gemini 4 Argon の活用例を紹介します。
Artificial Analysis がロボットアームの 8 タスクでモデルを比較し、スコア、所要時間、コストを紹介する。
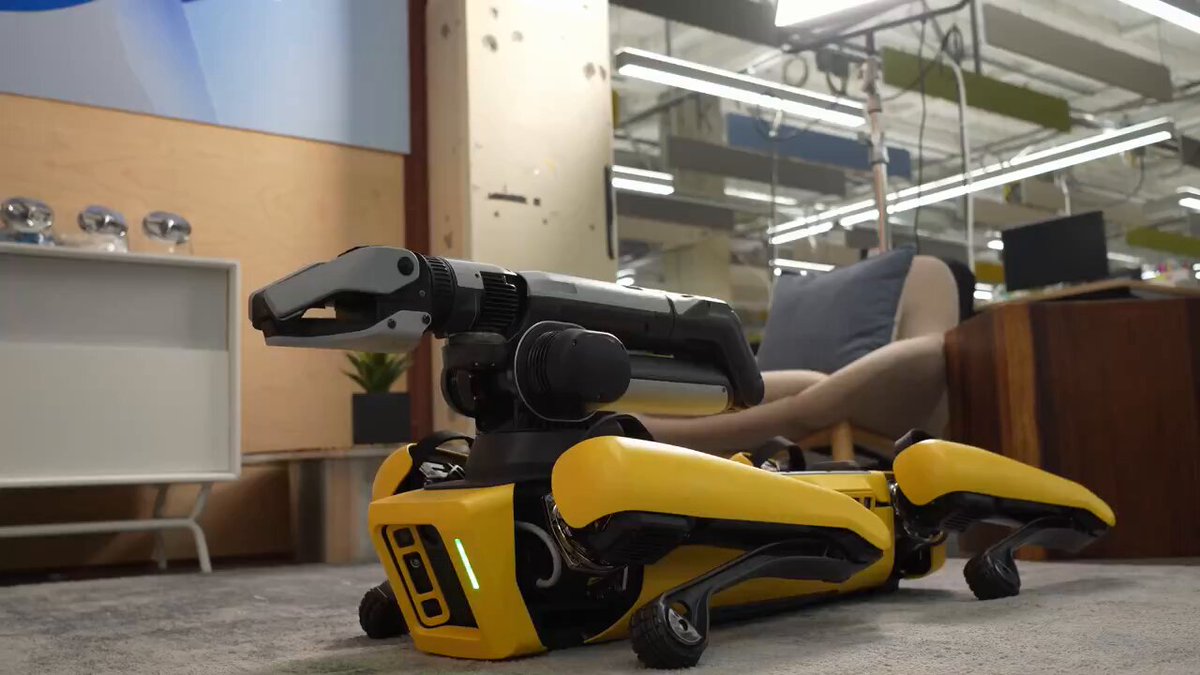
Spot の映像でロボット制御とシミュレーションのワークフローを紹介する。
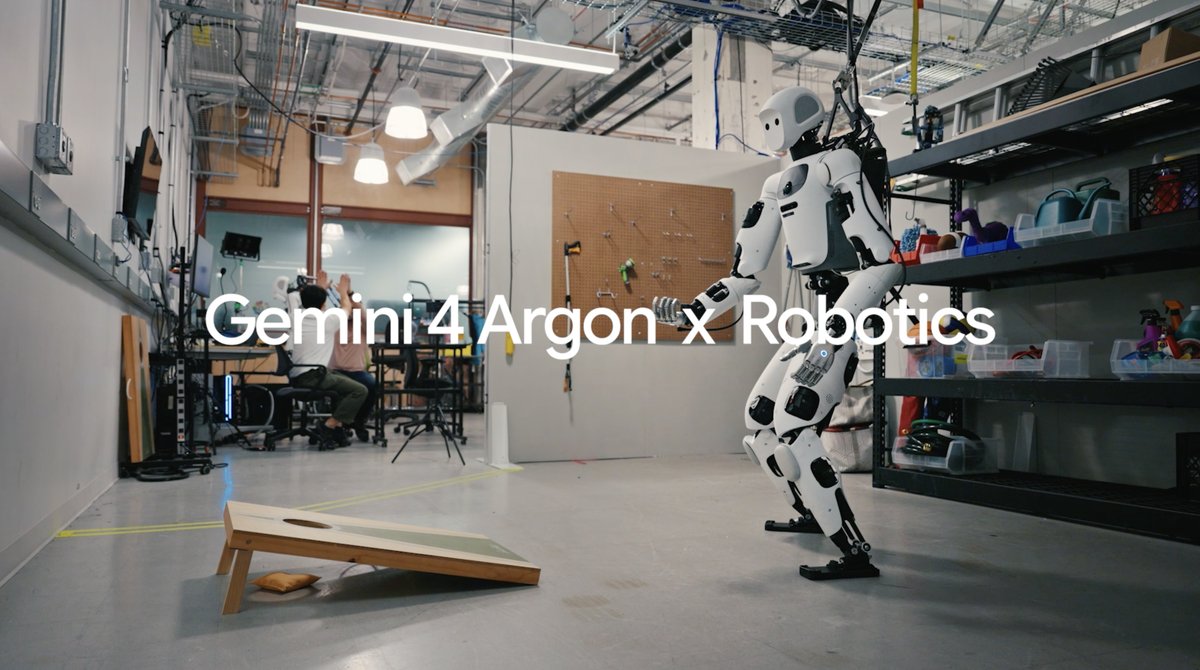
Apollo が砂袋を投げる実機の映像と、対応する物理シミュレーションを並べて表示する。
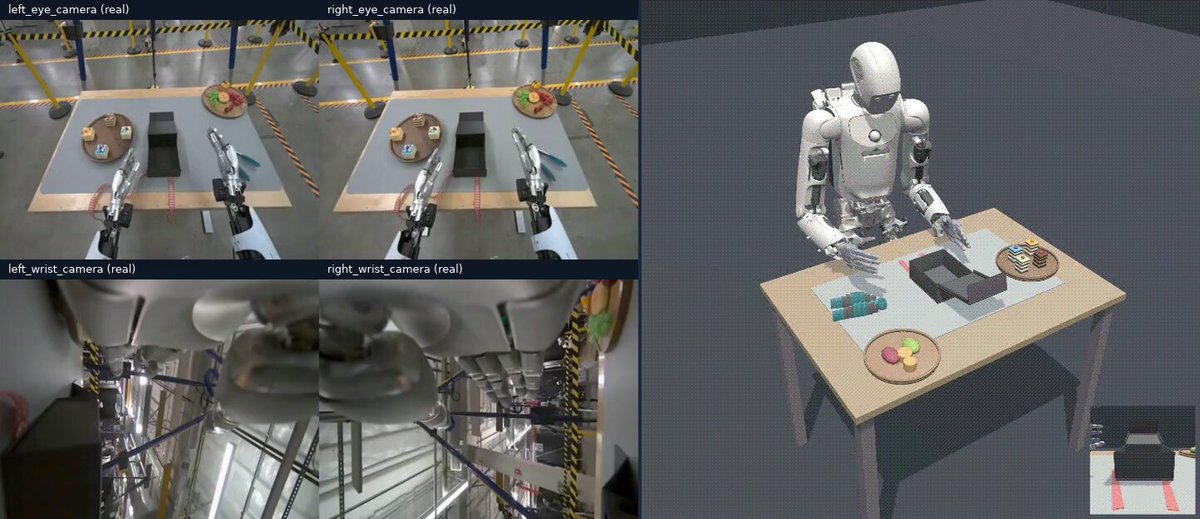
キッチンロボットの映像と、同じ場面を再現したシミュレーションを並べて表示する。
Gemini 4 Argon のプロンプトをテストする方法
成果物を定義し、環境と制約を明確にしたうえで、モデルの挙動と実装上のノイズを切り分ける検証項目を決めます。
実行可能な HTML、インターフェース、ゲームのプロトタイプ、調査メモ、構造化された回答など、成果物と形式を明記します。重要な操作や出力の形も指定します。
ランタイム、入力ファイル、参考資料、ライブラリ、利用できるツール、モデルの識別情報を列挙します。指示をコンテキストの後ろに置くと、最後の要求が明確になります。
機能、表示、内容、安全性のチェックを分けます。動作すべき点、変更してはいけない点、明確に失敗させる境界条件を記します。
成果物とチェックを固定し、実行ごとに一つの制約またはコンテキストだけを変更します。入力、出力、実装の変更を記録してください。
Gemini 4 Argon プロンプト FAQ
ソースがプロンプトを公開している場合に限り、オリジナルです。カタログにはソースのタスク、表示された成果物、ツール、出典を掲載しています。欠落したプロンプトを補ったり、編集した文章をオリジナルと表示したりしません。
公開された投稿やデモから収集しています。カードには、事例を共有した人物や組織の名前を記載しています。
はい。Gemini 4 Argon は EvoLink 経由で利用できます。モデルページで最新の API 詳細と料金を確認し、アカウントでリクエストと返却されたモデルの識別情報を検証してください。
タスク、コンテキストファイル、参考資料、ツール、モデルの識別情報、期待するチェック項目を記録します。まず最小限の実行可能版を作り、その後は一度に一つの制約だけを変更します。
単一ファイルの HTML、インターフェース、ゲーム、ワークフロー成果物など、結果を直接確認できるケースから始めます。本番利用の前に、安全性、アクセシビリティ、性能、失敗時の処理をテストします。
Gemini 4 Argon は現在 EvoLink 経由で呼び出せます。自分の入力と受け入れ条件でタスクを再実行し、統合 API を通じて信頼性、レイテンシ、トークン使用量、運用面の適合性を比較します。